协作机器人如何实现人机协作 工业自动控制系统装置销售的作用
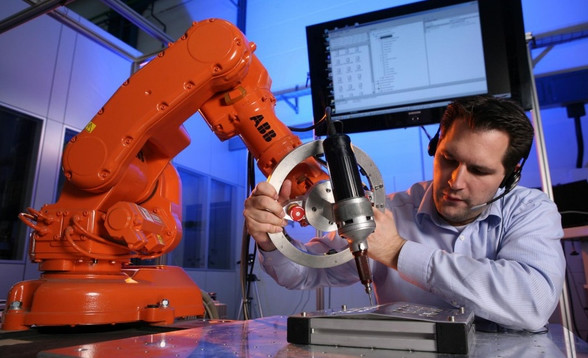
随着工业4.0和智能制造的推进,协作机器人(Cobot)正逐步走入生产车间,与人类员工并肩工作。与传统工业机器人不同,协作机器人设计之初就强调安全、灵活和易用,其人机协作的实现依赖于机械设计、传感器技术、控制算法以及工业自动控制系统装置的协同。对于从事工业自动控制系统装置销售的企业而言,理解协作机器人的人机协作机制,有助于为客户提供更匹配的解决方案,并在销售过程中精准传递价值。
一、协作机器人的人机协作核心机制
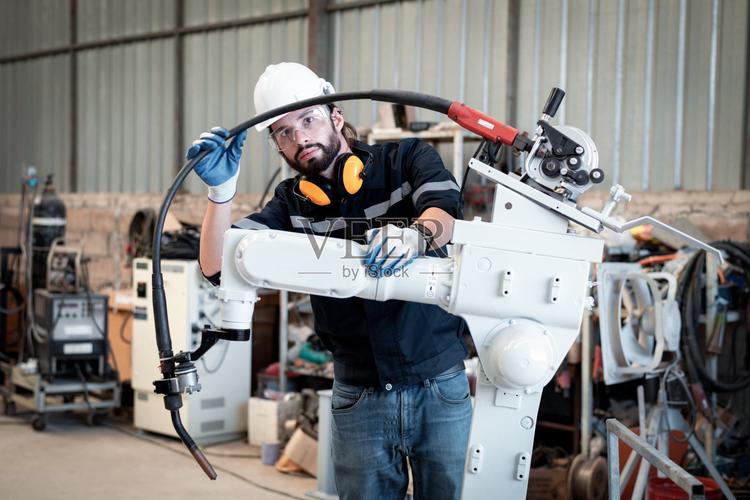
人机协作的核心在于让机器人与人类在共享空间中安全、高效地完成任务。协作机器人通过以下方式实现这一目标:
- 安全防护设计:协作机器人通常采用轻量化结构、圆角设计、无夹点外形,并限制关节力和功率。例如,当检测到与人类意外接触时,机器人能迅速停止或回退,避免伤害。这依赖于力矩传感器、电流监测和弹性执行器等安全功能。
- 感知与交互:协作机器人集成视觉、力觉、触觉等传感器,使其能够感知人类的位置和动作意图。例如,通过3D视觉系统识别操作员的手势,或通过力传感器实现手动引导(手把手示教),从而简化编程并增强协作自然性。
- 控制与规划:协作机器人的控制系统需要实时处理传感器数据,并动态调整运动轨迹。安全等级(如ISO/TS 15066规定的功率和力限制)通过控制算法实现,确保在人机靠近时自动降速或停止。
- 任务分配与协同:人机协作并非人机同做一件事,而是根据双方优势分配任务。机器人负责重复性、高精度或繁重的工作,人类负责灵活判断和异常处理。这需要任务调度系统和接口设计,使两者工作节奏匹配。
二、工业自动控制系统装置在协作中的角色
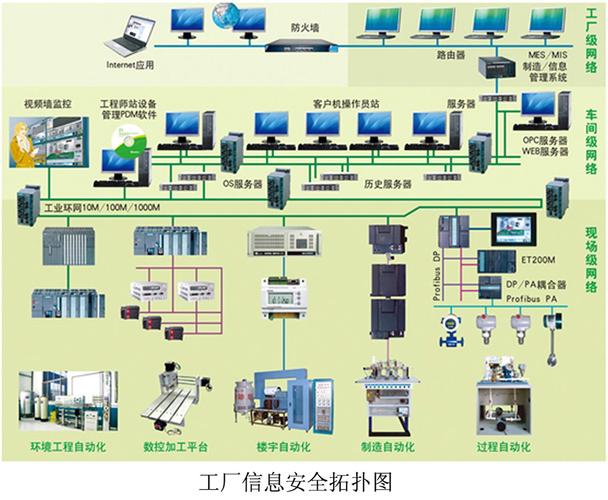
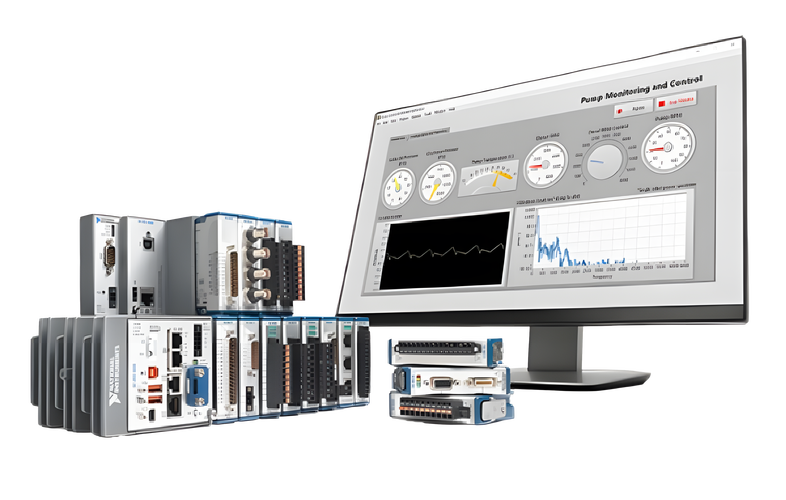
工业自动控制系统装置是协作机器人实现人机协作的“神经中枢”和“执行手”。具体而言,包括:
- 可编程逻辑控制器(PLC):作为主控单元,协调机器人动作与周边设备(如传送带、安全门)的联动,确保人机协作流程顺畅。
- 安全控制器:专门处理安全信号,如急停、安全光幕、安全地毯等,实现安全逻辑判断和快速响应。
- 伺服驱动与运动控制器:精确控制机器人关节运动,并与力反馈结合,实现柔顺控制。
- 传感器与I/O模块:采集环境数据和人类指令,将信号传输至控制器,形成闭环。
- 人机界面(HMI):提供操作员与机器人交互的窗口,如示教器、触摸屏,支持状态监控和参数调整。
这些装置共同构成一个可靠、安全的控制系统,使协作机器人能够在动态环境中与人协同作业。
三、销售人员如何赋能客户的人机协作
作为工业自动控制系统装置的销售,需要深入理解协作机器人的应用场景和客户需求,从以下几个方面提供价值:
- 方案咨询:帮助客户分析生产流程,确定哪些工位适合引入协作机器人,以及需要配置哪些控制装置(如安全PLC、力传感器接口等),确保人机协作既安全又高效。
- 产品选型:根据协作机器人的品牌和型号,推荐兼容的控制系统组件。例如,某些协作机器人支持EtherCAT或PROFINET总线,销售需熟悉通信协议,匹配相应的控制器和I/O模块。
- 安全合规:协助客户满足ISO 10218和ISO/TS 15066等安全标准,提供安全控制器、安全继电器等产品,并解释如何通过风险评估确定安全参数。
- 集成支持:与系统集成商合作,为客户提供从单机控制到整线集成的解决方案。销售过程中可展示成功案例,增强客户信心。
- 售后服务:提供技术培训、备件供应和升级服务,帮助客户持续优化人机协作系统。
四、
协作机器人的人机协作是智能制造的重要方向,其实现离不开工业自动控制系统装置的支撑。对于销售而言,不仅需要了解产品特性,更要理解协作机器人的工作原理和应用需求,才能为客户提供切合实际的解决方案。随着协作机器人应用场景的不断拓展,工业自动控制系统装置销售将迎来更多机遇,助力企业实现安全、灵活、高效的人机协同生产。
如若转载,请注明出处:http://www.ibfekgp.com/product/31.html
更新时间:2026-11-01 02:14:13